Возрастающая роль резиновых компонентов в промышленной робототехнике
Почему защита кабелей, герметизация и контроль вибрации все больше зависят от специализированных эластомерных компонентов?
Впервые число работающих роботов во всем мире превысило пять миллионов, а количество вновь произведенных роботов достигло максимума — чуть более 600 000 единиц, согласно отчету Международной федерации робототехники. Большее количество машин этого типа также означает большее количество шарниров, которые необходимо изолировать, вакуумных интерфейсов, гибких соединений и концевых захватов, подвергающихся многократным движениям.
Эластомеры, используемые в роботах, относительно малоизвестны, но тем не менее вносят существенный вклад в процесс захвата роботами, в то, насколько машины предотвращают попадание загрязнений в шарнир, а также в то, как роботы снижают вибрации инструмента. Их реальная ценность заключается в том, что их можно проектировать и использовать таким образом, чтобы они были совместимы с определенным движением и условиями, в отличие от резины в целом.
Единственной частью приложения является роботизированная рука.
В общих чертах, робот будет очень точно следовать заданной траектории во время выполнения операции, но всё же могут оставаться некоторые вариации в процессе, которые могут повлиять на робота и окружающие устройства. Например, со временем присоска может износиться; одна сторона сильфона может начать тереться, вызывая трение; кабельная втулка может немного сместиться и ослабнуть, или гибкая подушка будет вести себя по-разному из-за постоянного изменения температуры. Положение и состояние заготовки зависят от этих небольших взаимодействий.
Детали, изготовленные на заказ с использованием резины для роботов, часто встречаются в рукоятках, системах с присосками, механизмах смены инструмента, устройствах для фрезеровки, защитных экранах, ограничителях хода и монтажных интерфейсах.
В некоторых случаях они даже соприкасаются с изделием. Другие помогают защитить робота от пыли и влаги, обеспечивая герметизацию от пыли, охлаждающей жидкости или чистящих средств. Каждая деталь имеет различные материальные и геометрические ограничения, зависящие от ее конкретного положения.
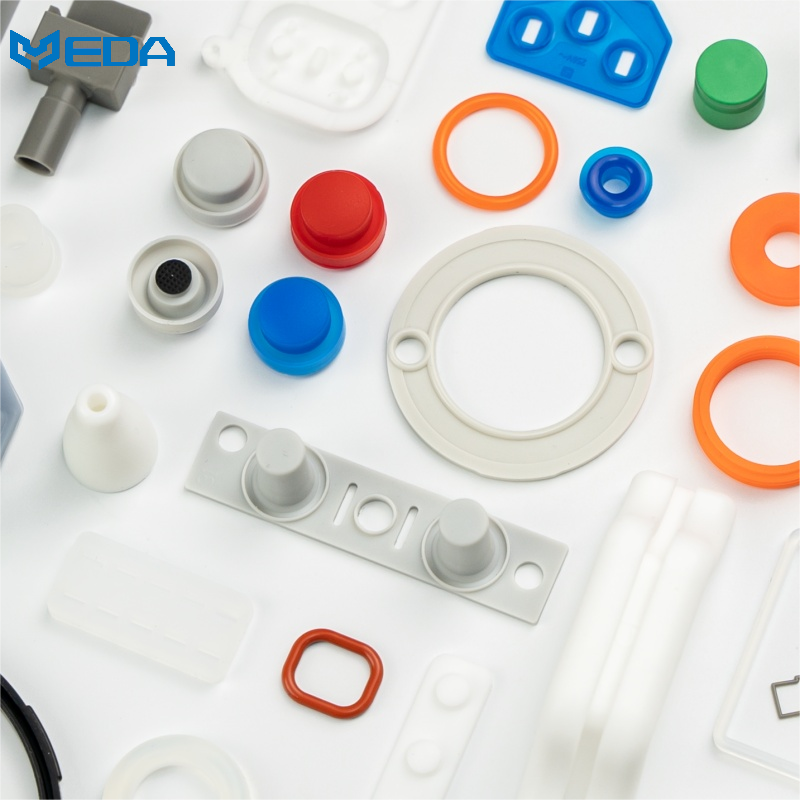
Захват зависит от поверхности обрабатываемой детали.
Резиновые присоски должны обладать достаточной эластичностью, чтобы плотно прилегать к заготовке, сохраняя при этом стабильный уплотнительный край. Гладкое стекло, пористая плита, замасленный листовой металл и гибкий пищевой пакет не могут обрабатываться с теми же условиями. Диаметр присоски, форма кромки, сильфон и уровень вакуума — все это влияет на силу удержания.
Быстрое ускорение может привести к наклону или отслаиванию чашки, даже если статическая подъемная сила кажется достаточной. Необходимо проверить концевой захват при заданном ускорении, ориентации робота и аварийной остановке. Также следует учитывать загрязнение поверхности и вариации продукта.
В одном из проектов компании Schmalz описывается роботизированная ячейка, перемещающая полупроводниковые компоненты с помощью 176 небольших присосок из NBR-ESD. Система была разработана для установки до 31 000 микросхем в час. Материал присосок, их размер в шесть миллиметров и ограниченное осевое перемещение были выбраны с учетом чувствительных компонентов и необходимости точной установки.
Этот публичный пример полезен, поскольку он связывает эластомер с конкретной задачей. Это не результат, полученный Идой, и он не устанавливает универсальную конструкцию чашки. Для другого компонента, поверхности или скорости цикла потребуется отдельный анализ сцепления и загрязнения.
Уплотнения должны следовать за повторяющимися движениями.
Компоненты роботизированных уплотнений могут защищать вращающиеся соединения, линейные приводы, пневматические цепи или интерфейсы инструментов. Статическое уплотнение корпуса выполняет иную функцию, чем динамический уплотнитель или гибкий защитный кожух. Ход, угловое перемещение, скорость и давление следует указывать отдельно, а не объединять в общие требования к уплотнению.
Компания ABB описывает литейных роботов, защищенных от охлаждающей жидкости, пыли, металлических частиц и чистящих средств. В опубликованной ею информации Foundry Prime говорится о покрытиях поверхностей, защищенной электронике и полимерных уплотнениях как о части комплексной системы защиты робота. Класс защиты корпуса относится к собранному роботу, а не к отдельному уплотнению.
Компоненты роботизированных уплотнений могут выдерживать проникновение влаги, но при этом остаются неизбежными сжатие при монтаже, сопрягаемые поверхности и отверстия для кабелей. Уплотнение, испытанное в плоском состоянии на стенде, не воспроизводит движение соединения или распыление чистящего средства на установленном роботе.
Вибрация может возникать на нескольких поверхностях.
Иногда требуется изоляция от вибрации робота у основания, между запястьем и инструментом или внутри хрупкого концевого захвата. Выбор подходящего места зависит от требуемой защиты: пол, вибрация инструмента или удары от датчика.
Повышенная податливость также может использоваться для уменьшения жесткости позиционирования. Мягкая подушка может обеспечить амортизирующую поверхность, но может привести к задержке или колебаниям инструмента. Инженеры должны указать максимально допустимое смещение и время установки, после чего следует проверить полный профиль движения, а не только твердость.
Защита кабелей и шлангов должна представлять собой карту движения.
Для защиты кабелей и пневматических линий при изменении положения робота используются гибкие втулки, элементы для снятия натяжения и сильфоны. Наибольшая нагрузка может возникнуть, когда робот находится в углу своего рабочего пространства, а не в исходном положении. Скручивание и изгиб — это разные явления, поскольку они приводят к различным схемам деформации.
Резиновые детали роботов могут быть специально разработаны с такими элементами, как выступ, фланец или фиксатор натяжения, что исключает необходимость в отдельных крепежных элементах. Хотя сборка может упроститься за счет интеграции, срок службы кабеля будет зависеть от размеров отливки и жесткости материала детали. Необходимо проверить траекторию и натяжение, используемые при сборке.
Выбор материала зависит от клеточной среды.
Выбор материалов во многом зависит от условий эксплуатации ячейки. Например, в то время как NBR подходит для работы в условиях воздействия масла, EPDM — отличный вариант для сред, содержащих воду и некоторые виды чистящих средств. В отличие от этого, FKM — вероятный выбор материала, если применение предполагает воздействие очень высоких температур или агрессивных химических жидкостей. Силиконовый материал обеспечит термостойкость, а полиуретановый — износостойкость. Однако пригодность конкретного материала и его состава для конкретной эксплуатации будет определяться химическими веществами, используемыми в ячейке.
В пищевой, полупроводниковой и лакокрасочной промышленности предъявляются требования к чистоте, проводимости, характеристикам отделения и т. д. Даже состав, способный к механическому износу, может вызывать проблемы, такие как выброс частиц, маркировка продукции или реакции с технологическими химическими веществами. В некоторых случаях цвет и качество поверхности также могут быть существенными факторами, влияющими на результаты работы системы машинного зрения.
Стандарты определяют робота, но не каждую резиновую деталь.
Стандарт ISO 10218 посвящен робототехнике и безопасности роботизированных систем. В основном он определяет различные опасности и обязанности, но не устанавливает срок службы для случайных присосок, сильфонов или уплотнительных колец. Проверка компонентов по-прежнему зависит от области применения.
Защита корпусов электрооборудования транспортных средств регулируется стандартом ISO 20653. С другой стороны, стандарт IEC 60529 определяет коды IP корпусов в более общем виде. Оба стандарта применимы к соответствующим испытанным конфигурациям. Очевидно, что номинальный уровень защиты в собранном виде нельзя приписывать только неплотному резиновому уплотнению.
Процесс валидации готового продукта
Что касается резиновых присосок, сначала проверьте их физические размеры и внешний вид, затем измерьте способность удерживать присоску на различных типичных поверхностях. Также следует учитывать утечку, скорость движения, ориентацию, частоту циклов и износ поверхности. Безопасная конструкция также включает методы обнаружения потери вакуума и план действий на случай падения детали.
С помощью защитных кожухов и уплотнителей можно провести полномасштабное тестирование робота, изменяя его рабочие температуры и возможную степень загрязнения. Обратите внимание на такие признаки, как следы контакта, трещины, следы от распыления и внутренние загрязнения. Чистящие средства, используемые в таких тестах, следует наносить в той же концентрации, с направлением распыления и временем воздействия, что и при обычном использовании, но фактическое время зависит от технических характеристик теста.
Обнаружение и измерение вибрации инструмента, его смещения и стабилизации имеют важное значение для виброизоляции роботов. Кроме того, необходимо измерить уровень вибрации в несущей конструкции. Повторите эти проверки после проведения циклической работы и старения. Критерии приемки продукции должны учитывать не только свойства материала, но и точность процесса.
Необходимые исходные данные перед началом разработки
Необходимо указать тип и технические характеристики робота, полезную нагрузку, скорость, ускорение, траекторию движения, а также место для установки. Также следует предоставить информацию о поверхности детали, подвергающейся очистке, уровне вакуумного давления, среде очистки, процедуре очистки, температуре окружающей среды, ожидаемом количестве циклов и требованиях к электростатическому разряду или чистоте (если таковые имеются).
Компания Dalian Yida Precision Rubber Products Co., Ltd. специализируется на производстве резиновых деталей по индивидуальным заказам клиентов методом литья под давлением. Что касается резиновых деталей для промышленных роботов, помимо проверки технологичности изготовления, выбора альтернативных составов, анализа ключевых размеров и разработки плана проверки готовых компонентов, ответственность за безопасность и производительность системы по-прежнему лежит на интеграторе робототехники.
Рост рынка роботов означает, что все больше предприятий нуждаются в гибком интерфейсе, способном обеспечить надежную работу. Только тогда этот интерфейс становится ценным компонентом системы автоматизации, которая, сопоставляя геометрию резиновых элементов с фактическим движением, поверхностью и окружающей средой, обеспечивает оптимальное взаимодействие.